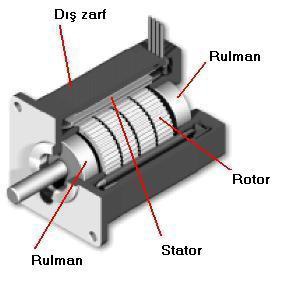
Step motor neden “sürekli” değil de “adım adım” döner sorusu, motor seçimi yapan herkesin kafasını karıştırır. Eğer bir projede hassas konumlama istiyorsan, bu mantığı doğru kavraman gerekir; çünkü yanlış sürücü, yanlış akım ayarı ve yanlış yük hesabı, motorun titreşmesine, adım kaçırmasına ve beklenmedik duruşlara yol açar. Kendi tecrübemle söyleyebilirim ki step motoru sadece katalog değerleriyle değerlendiren birçok kişi, sahada en büyük hatayı dönme mantığını tam anlamadan yapıyor.
Step motorun çalışmasını anlamak için önce temel yapı taşları
Step motor, elektrik darbelerini açısal harekete çeviren senkron bir elektrik motorudur. Onu DC motordan ayıran ana fark, şaftın serbestçe dönmemesi; belirli açılarla ilerlemesidir. Her elektrik darbesi, rotorun bir sonraki manyetik denge noktasına geçmesini sağlar.
Temel yapı üç parçadan oluşur: stator, rotor ve sürücü. Stator üzerindeki sargılar sırayla enerjilenir. Rotor ise bu manyetik alanı takip eder. Bu takip “sürekli kayma” şeklinde değil, belirlenmiş açısal adımlarla gerçekleşir.
En sık kullanılan step motor tipleri şunlardır:
– Değişken relüktanslı step motor
– Kalıcı mıknatıslı step motor
– Hibrit step motor
Endüstride hibrit step motor daha yaygın kullanılır. Bunun nedeni, hassas konumlama ve tork dengesinde güçlü performans sunmasıdır. Birçok endüstriyel uygulamada 1,8 derece adım açısına sahip motor görürsün. Bu değer, bir tam turda 200 adıma karşılık gelir. Hesap basittir: 360 derece / 1,8 derece = 200 adım.
Bu yapı, CNC sistemlerinden 3D yazıcılara kadar geniş bir kullanım alanı doğurur. Özellikle düşük ve orta hızda konum kontrolü gerektiğinde step motor öne çıkar. Motion Control Association ve üretici teknik dokümanları da step motorların açık çevrim kontrol sistemlerinde maliyet avantajı nedeniyle yoğun tercih edildiğini vurgular.
Adım adım dönme mantığı tam olarak nasıl işler?
Step motorun dönme mantığını anlamanın en iyi yolu, sargıların sırayla mıknatıs gibi davranmasını izlemektir. Sürücü, bobinlere belirli bir sırayla akım gönderir. Her yeni akım dizisi, statorda yeni bir manyetik kutup düzeni oluşturur. Rotor da bu yeni hizaya geçmek için döner.
Diyelim ki dört fazlı bir dizilim var. Sürücü önce A fazını enerjiler. Rotor, A fazının oluşturduğu manyetik konuma oturur. Ardından sürücü B fazını devreye alır. Rotor bu kez B yönüne kayar. Sonra C ve D gelir. Böylece şaft, tam turu küçük açılara bölerek ilerler.
Bu mantıkta üç temel unsur belirleyicidir:
1. Adım açısı
Adım açısı küçüldükçe çözünürlük artar. 0,9 derece adım açısına sahip bir motor, 1,8 dereceye göre aynı turda iki kat fazla adım üretir.
2. Faz sıralaması
Fazların yanlış sırayla enerjilenmesi motor yönünü değiştirir ya da titreşime neden olur. Doğru sıra ileri, ters sıra geri dönüş sağlar.
3. Darbe frekansı
Sürücü darbeleri ne kadar hızlı gönderirse motor o kadar hızlı dönmeye çalışır. Fakat yük, atalet ve tork sınırı buna izin vermezse motor adım kaçırır.
Buradaki kritik nokta şu: Step motor aslında “her darbede bir konum” mantığıyla çalışır. Bu yüzden kontrolcüden çıkan pulse sinyali ile fiziksel hareket arasında doğrudan bir ilişki vardır. 200 adımlı bir motora 100 darbe gönderirsen, teorik olarak yarım tur dönmesini beklersin.
Yıllar süren hareket kontrol sistemleri takibim gösteriyor ki, kullanıcıların en sık gözden kaçırdığı konu teorik adım sayısı ile gerçek saha davranışı arasındaki farktır. Kağıt üzerinde doğru görünen pulse hesabı, yetersiz tork veya agresif hızlanma yüzünden pratikte bozulabilir.
Tam adım sürüşte neler olur?
Tam adım sürüşte sürücü, fazları belirli kombinasyonlarla enerjiler ve rotor her darbede tam adım açısı kadar ilerler. 1,8 derecelik motorda bu hareket her pulse için 1,8 derece olur. Bu yöntem basittir, fakat titreşim ve rezonans eğilimi daha yüksektir.
Yarım adım sürüş neden daha yumuşaktır?
Yarım adım modunda sürücü, tek faz ve çift faz enerjilemeyi dönüşümlü kullanır. Böylece adım açısı yarıya iner. 1,8 derecelik motor 0,9 derece çözünürlüğe ulaşır. Hareket daha akıcı olur, fakat bazı noktalarda tork dalgalanması görülebilir.
Mikrostep sürüş gerçek hassasiyet sağlar mı?
Mikrostep sürüşte sürücü, bobin akımını sinüs benzeri oranlarla kontrol eder. Bu sayede bir tam adım çok daha küçük alt adımlara bölünür. 1/8, 1/16, 1/32 gibi oranlar yaygındır. Burada önemli bir ayrım var: Mikrostep çözünürlüğü artırır, fakat mutlak konum doğruluğu aynı oranda artmayabilir. Birçok üretici datasheet’inde mikrostep’in mekanik pürüzsüzlük ve titreşim azaltma avantajını öne çıkarırken, doğruluk artışının motor toleranslarıyla sınırlı kaldığını açıkça belirtir.
Rotor neden bazen adımı kaçırır?
Rotorun bir manyetik konumdan diğerine geçmesi için yeterli torka ihtiyacı vardır. Yük fazla artarsa, hızlanma çok keskin olursa veya besleme gerilimi sürücü için yetersiz kalırsa rotor hedeflenen denge noktasına yetişemez. Bu durumda sistem pulse saymaya devam eder, ama mekanik konum geri kalır.
Step motorun tork, hız ve hassasiyet dengesi nasıl kurulur?
Step motor seçiminde tek başına adım sayısına bakmak ciddi hata yaratır. Çünkü motorun düşük hızdaki tutma torku ile yüksek hızdaki çalışma torku aynı değildir. Hız arttıkça bobin endüktansı akım yükselişini sınırlar ve kullanılabilir tork düşer.
Birçok üretici tork-hız eğrisi paylaşır. Bu eğrilerde tipik olarak şu tabloyu görürsün:
– Düşük hızda yüksek tork
– Hız arttıkça kademeli tork kaybı
– Kritik bölgede rezonans ve kararsızlık riski
Bu fiziksel davranış, elektromanyetik zaman sabitleriyle ilişkilidir. Bobin akımı hedef seviyeye anında ulaşmaz. Darbe frekansı yükseldiğinde akımın yerleşmesi için daha az zaman kalır. Böylece manyetik alan zayıflar, tork düşer.
Akademik kaynaklarda da bu ilişki net biçimde açıklanır. Elektrik makineleri ve hareket kontrolü üzerine yayımlanan ders kitapları ile IEEE tabanlı çalışmalar, step motor performansının sargı endüktansı, besleme gerilimi, akım kontrol algoritması ve yük ataletiyle doğrudan bağlantılı olduğunu gösterir. Özellikle chopper tip akım kontrollü sürücüler, daha yüksek besleme gerilimiyle akımı daha hızlı yükselttiği için yüksek devir performansında avantaj sağlar.
Hassasiyet konusunda da şu ayrımı yapman gerekir:
– Çözünürlük: Bir turun kaç küçük adıma bölündüğü
– Tekrarlanabilirlik: Aynı komutu her seferinde benzer noktada tamamlayabilme yeteneği
– Mutlak doğruluk: Komutlanan açıya gerçek konumun ne kadar yakın olduğu
Bir step motor yüksek çözünürlük sunabilir; fakat mekanik boşluk, şaft esnekliği, yük dengesizliği ve mikroadım toleransları mutlak doğruluğu sınırlayabilir. Özellikle lineer hareket sistemlerinde vida adımı, kaplin kalitesi ve kızak sürtünmesi de sonuçları doğrudan etkiler.
Sahada en çok karşılaştığım kurulum hataları ve işe yarayan çözümler
Kendi tecrübemle söyleyebilirim ki step motor arızası sanılan problemlerin büyük bölümü aslında yanlış kurulumdan çıkar. Motor sağlam olur, ama sürüş mantığı hatalı kurulduğu için sistem verimsiz çalışır.
En sık karşılaştığım hata, motorun holding torque değerine bakıp sistemi güvenli sanmaktır. Holding torque, motor dururken ölçülür. Hareket halindeki tork için tork-hız eğrisine bakman gerekir. Bir eksen hızlandığında işin rengi tamamen değişir.
İkinci kritik hata, ivmelenmeyi fazla sert ayarlamaktır. Motor belirli bir yükü sabit hızda çevirebilir; fakat duruştan o hıza bir anda çıkamaz. Bu yüzden rampa ayarı şarttır. Hızlanma ve yavaşlama eğrilerini yumuşatınca adım kaçırma oranı belirgin biçimde düşer.
Üçüncü hata, mikrostep değerini gereğinden yüksek seçmektir. 1/256 gibi çok yüksek ayarlar kağıt üzerinde etkileyici görünür. Fakat birçok uygulamada kontrolcü frekans yükü artar, tork kazancı beklenen seviyeye çıkmaz. Çoğu makinede 1/8 veya 1/16 mikrostep, akıcılık ve kontrol dengesi açısından yeterli olur.
Pratikte şu yaklaşım işini kolaylaştırır:
– Önce yükün gerçek ataletini hesapla
– Ardından gereken çalışma hızını belirle
– Motorun tork-hız eğrisini incele
– Sürücü akımını motorun nominal değerine yakın ayarla
– İlk testte düşük ivmeyle başla
– Rezonans bölgesini dinleyerek ve ölçerek tespit et
Eğer masaüstü otomasyon, paketleme, dozajlama ya da küçük CNC uygulamaları üzerinde çalışıyorsan, teknik seçim sürecinde güvenilir kaynakları karşılaştırmak önem taşır. Bu noktada Reklam Pazar üzerinde yer alan sektör içerikleri ve teknik odaklı paylaşımlar, farklı ürün sınıflarını değerlendirirken sana iyi bir başlangıç zemini sunabilir.
Bir başka önemli nokta da besleme gerilimidir. Yeni başlayanlar çoğu zaman sadece motorun etiket akımına odaklanır. Oysa sürücünün izin verdiği sınırlar içinde daha yüksek besleme gerilimi kullanmak, akım yükseliş hızını iyileştirir ve yüksek devir performansını destekler. Tabii burada sürücü limitlerini aşmaman gerekir.
Titreşim ve ses görürsen şu sırayla ilerle:
1. Faz bağlantılarını kontrol et
2. Akım ayarını doğrula
3. Mikrostep modunu sadeleştir
4. İvmeyi düşür
5. Mekanik sıkışma veya hizasızlık var mı bak
6. Gerekirse sönümleyici kullan
Sahada iyi sonuç veren bir başka yöntem de deneme sürecini ölçüme bağlamaktır. Sadece “iyi dönüyor” hissiyle karar verme. Pulse sayısı, gerçek konum, yüzey sıcaklığı ve yük altındaki davranışı birlikte izle. Reklam Pazar gibi sektörel bilgi paylaşımı yapan platformlarda karşılaştırmalı teknik içeriklere bakmak, özellikle ürün seçimi öncesinde hata payını azaltır.
Sıkça Sorulan Sorular
Step motor neden adım adım döner?
Çünkü sürücü, stator sargılarını sırayla enerjiler. Rotor da her yeni manyetik hizaya geçerek belirli açılarla ilerler.
1,8 derece step motor bir turda kaç adım atar?
200 adım atar. 360 dereceyi 1,8 dereceye böldüğünde bu değer çıkar.
Mikrostep adım kaçırmayı tamamen engeller mi?
Hayır. Mikrostep hareketi yumuşatır ve titreşimi azaltır; fakat yanlış tork seçimi veya sert ivmelenme varsa adım kaçırma yine yaşanır.
Step motor mu servo motor mu daha hassastır?
Uygulamaya göre değişir. Açık çevrim ve ekonomik konumlama için step motor güçlü bir seçenektir. Kapalı çevrim yüksek hız ve geri besleme gereken işlerde servo öne çıkar.
Step motor neden ısınır?
Bobinler sürekli akım taşır. Özellikle bekleme akımı yüksekse motor normal çalışmada da ısınır. Sürücü ayarı ve havalandırma bu noktada önem taşır.
Adım kaçırma nasıl anlaşılır?
Komutlanan konum ile gerçek mekanik konum arasında fark oluşur. Eksenin hedefi şaşar, tekrar eden işlerde kayma birikir veya titreşim artar.
Eğer kendi sisteminde step motorun neden titreştiğini, hangi hızda adım kaçırdığını ya da hangi mikrostep ayarının daha mantıklı olduğunu test ettiysen, en çok zorlandığın noktayı yaz. Somut kurulum bilgilerini paylaşırsan, senin senaryona göre daha net bir değerlendirme yapabiliriz.